Diego
López.
Diseño electrónica.
Construyo robots.
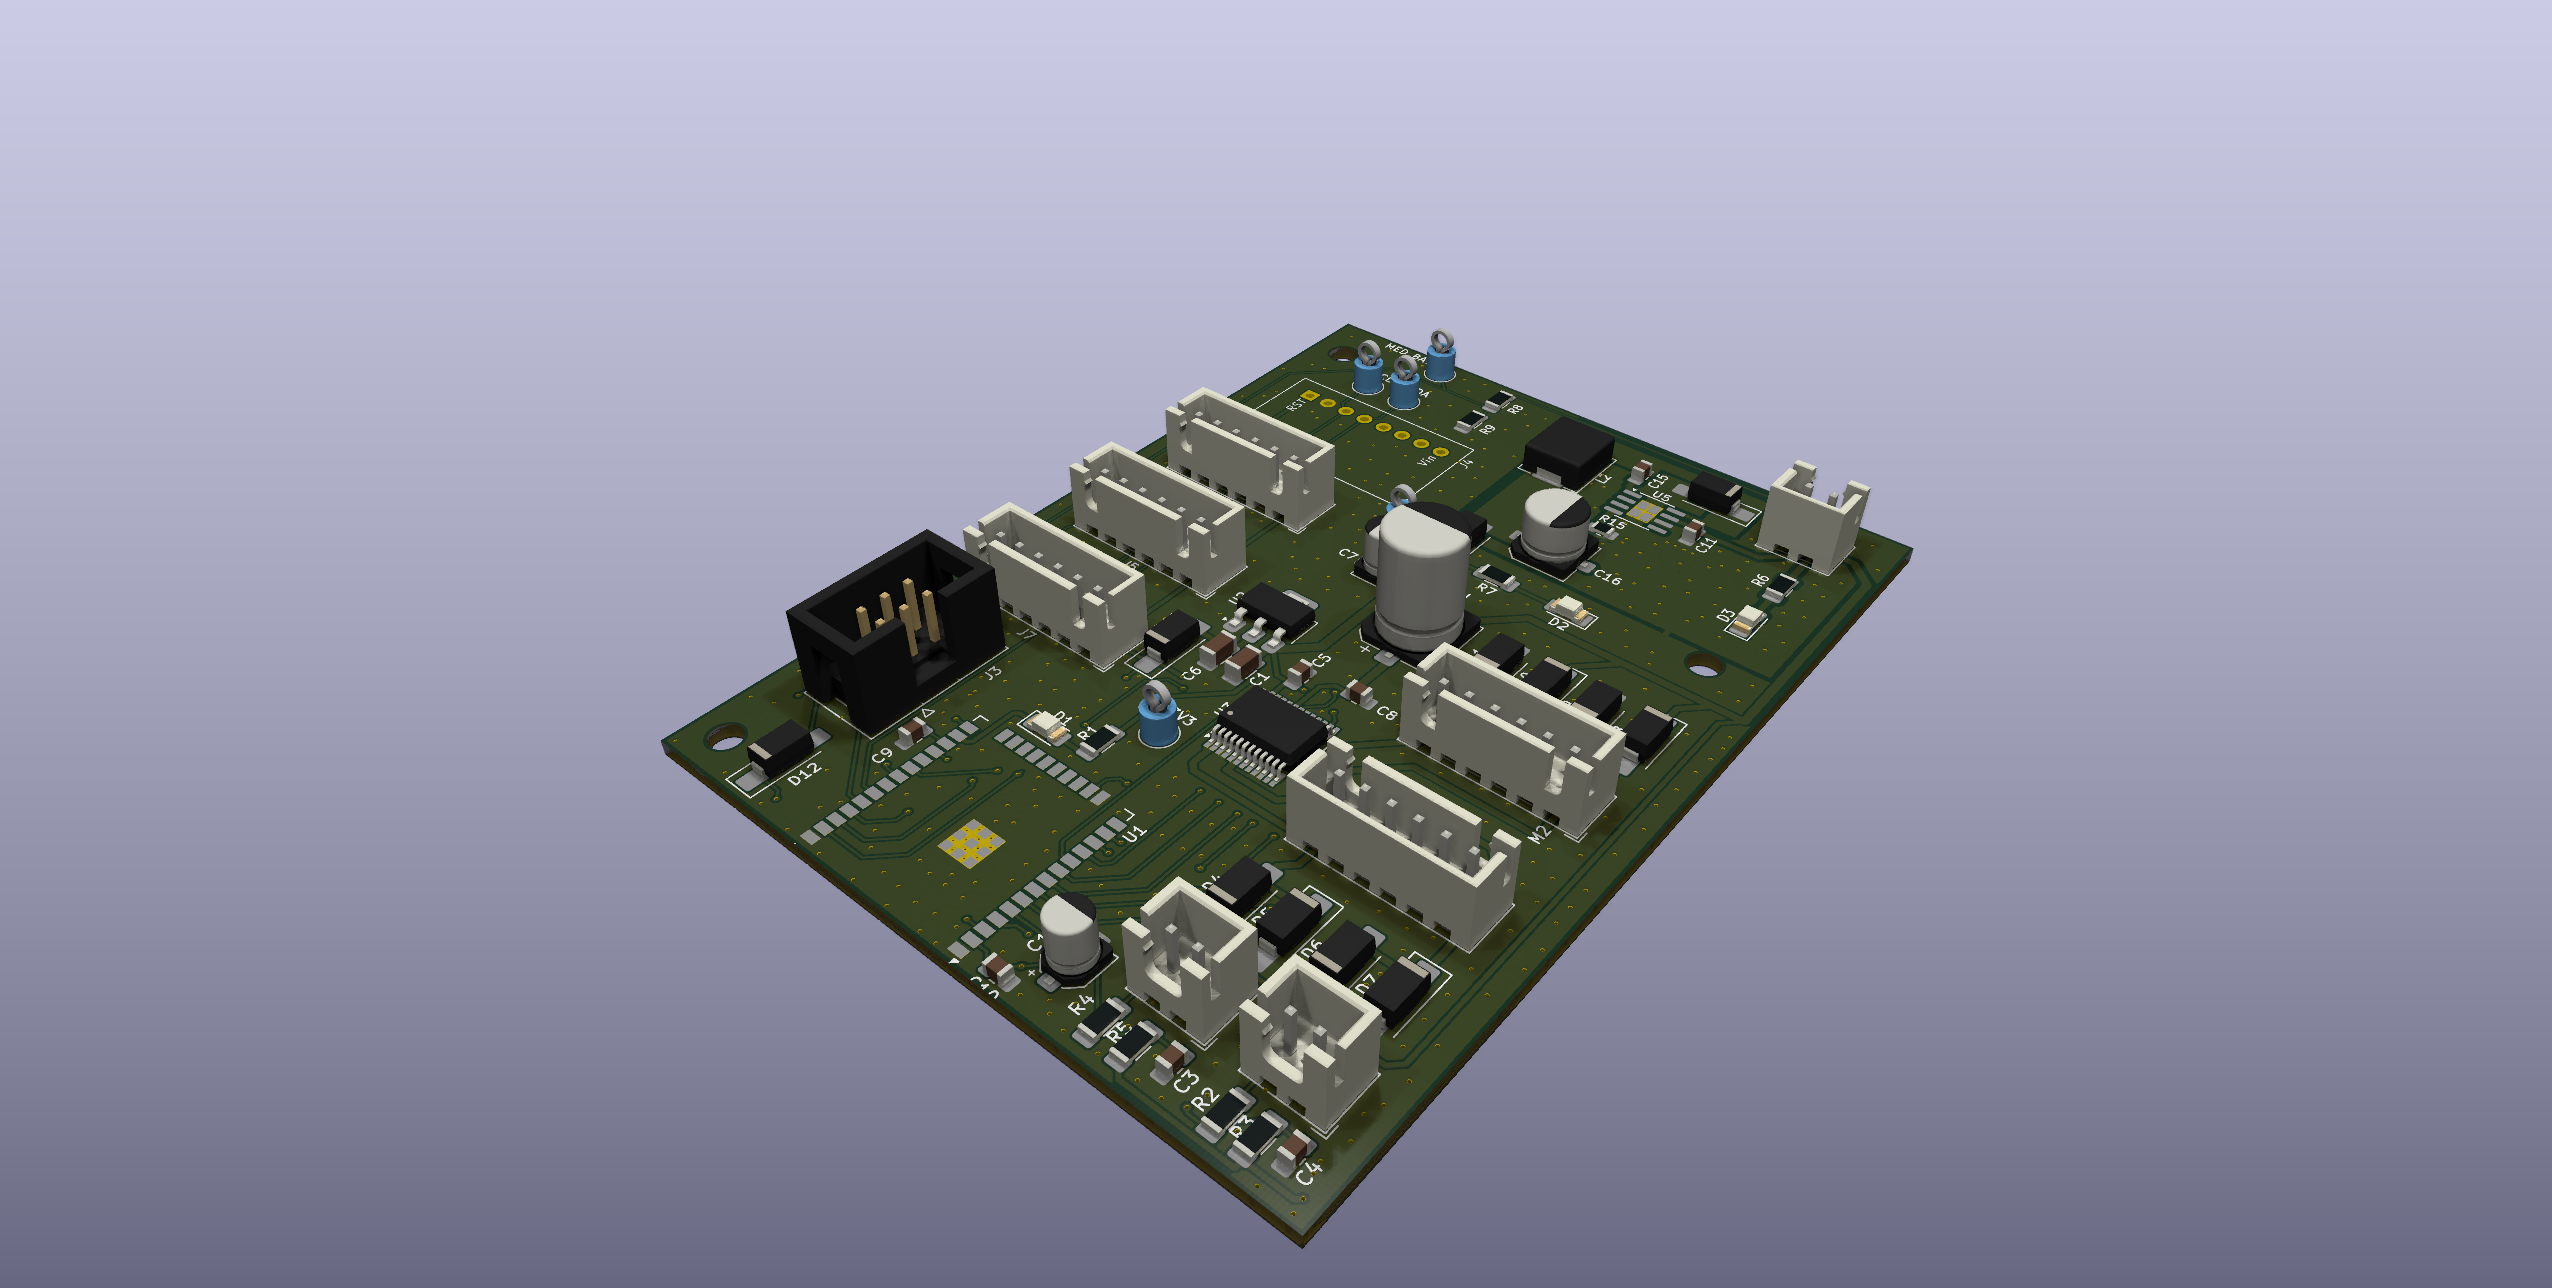
Soy ingeniero electrónico. Aquí comparto mis proyectos, desde la primera placa hasta el código que la pone en marcha.
Explorar proyectosHardware y software, hechos para funcionar juntos.
TheBUG01
Electrónica · Robótica
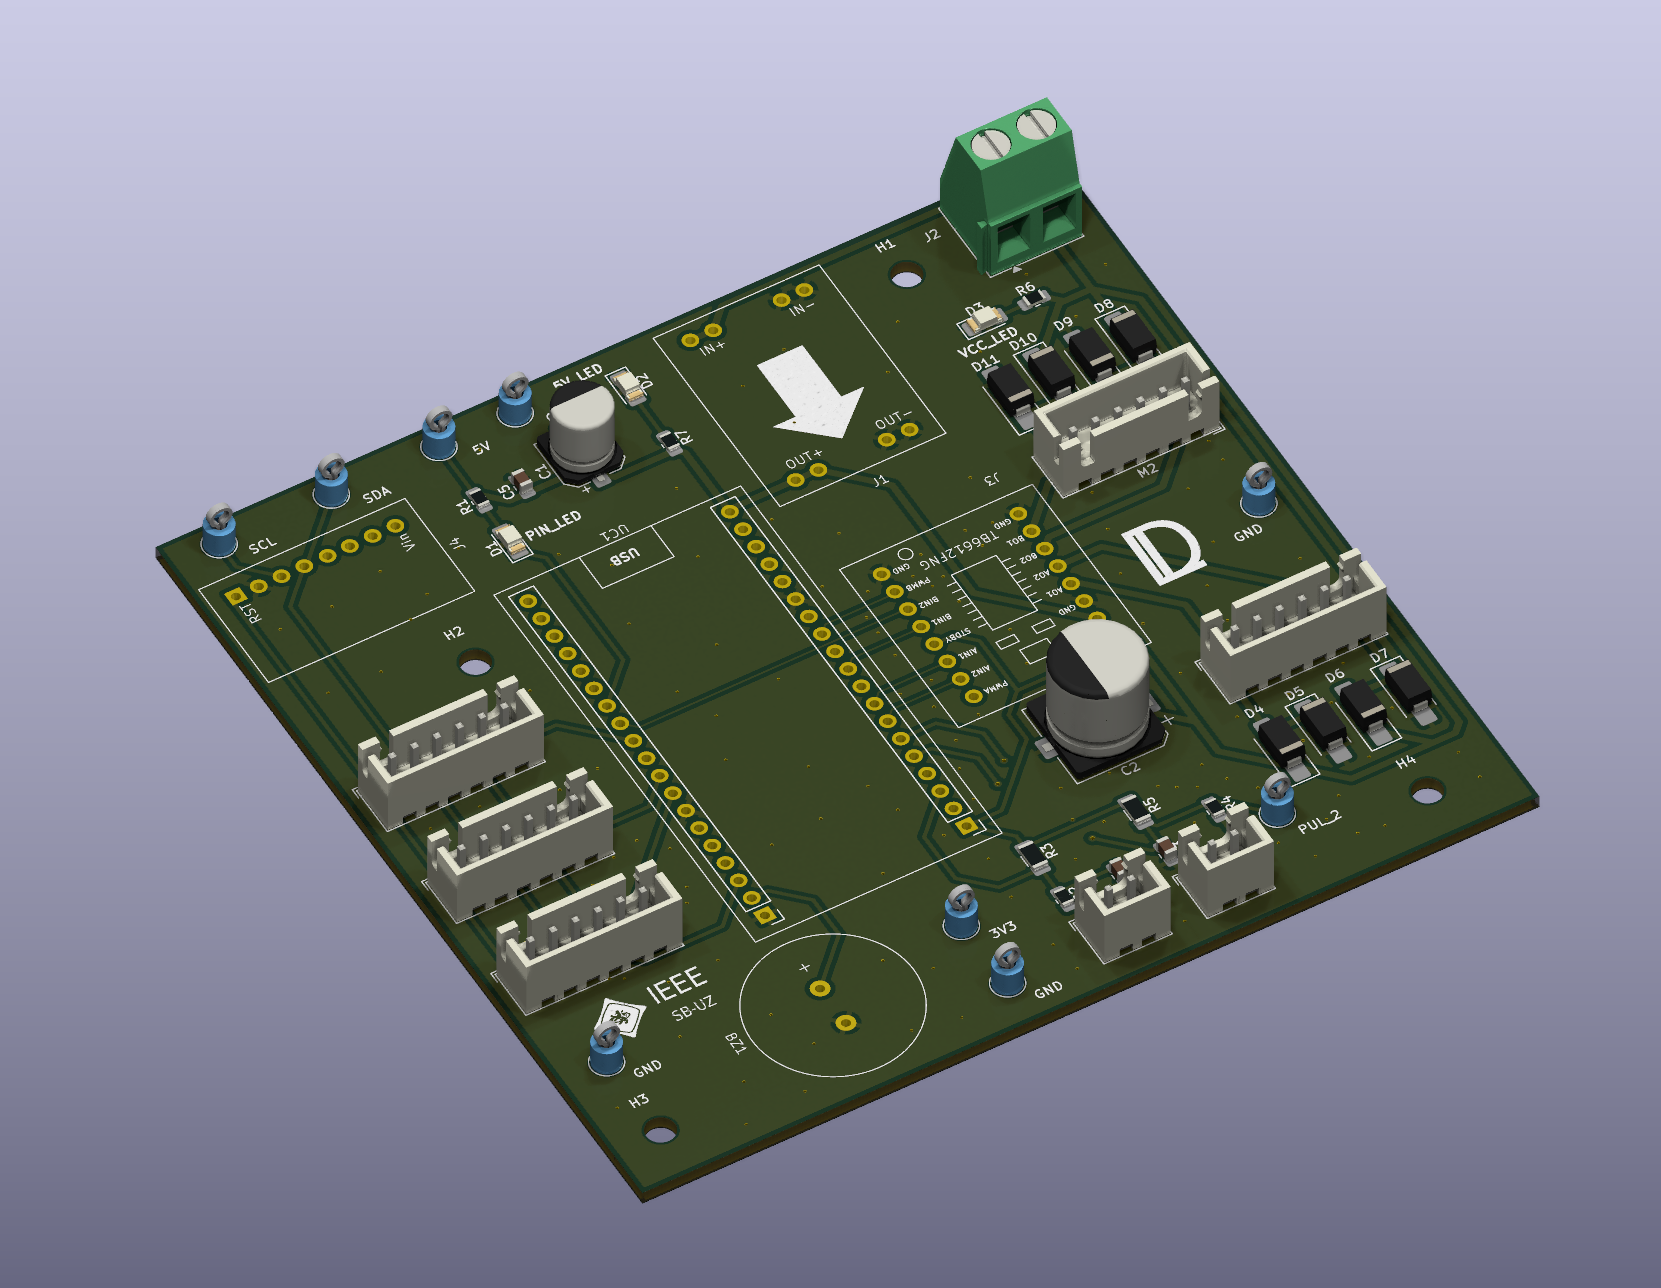
Una placa, un robot. Electrónica de control, alimentación y sensores integrados para un robot diferencial de dos ruedas.
Explorar en GitHubRobot pendiente de montaje.
En colaboración con Carlos Ríos Ferrer.
Más proyectos
IoT · Python · ESP32
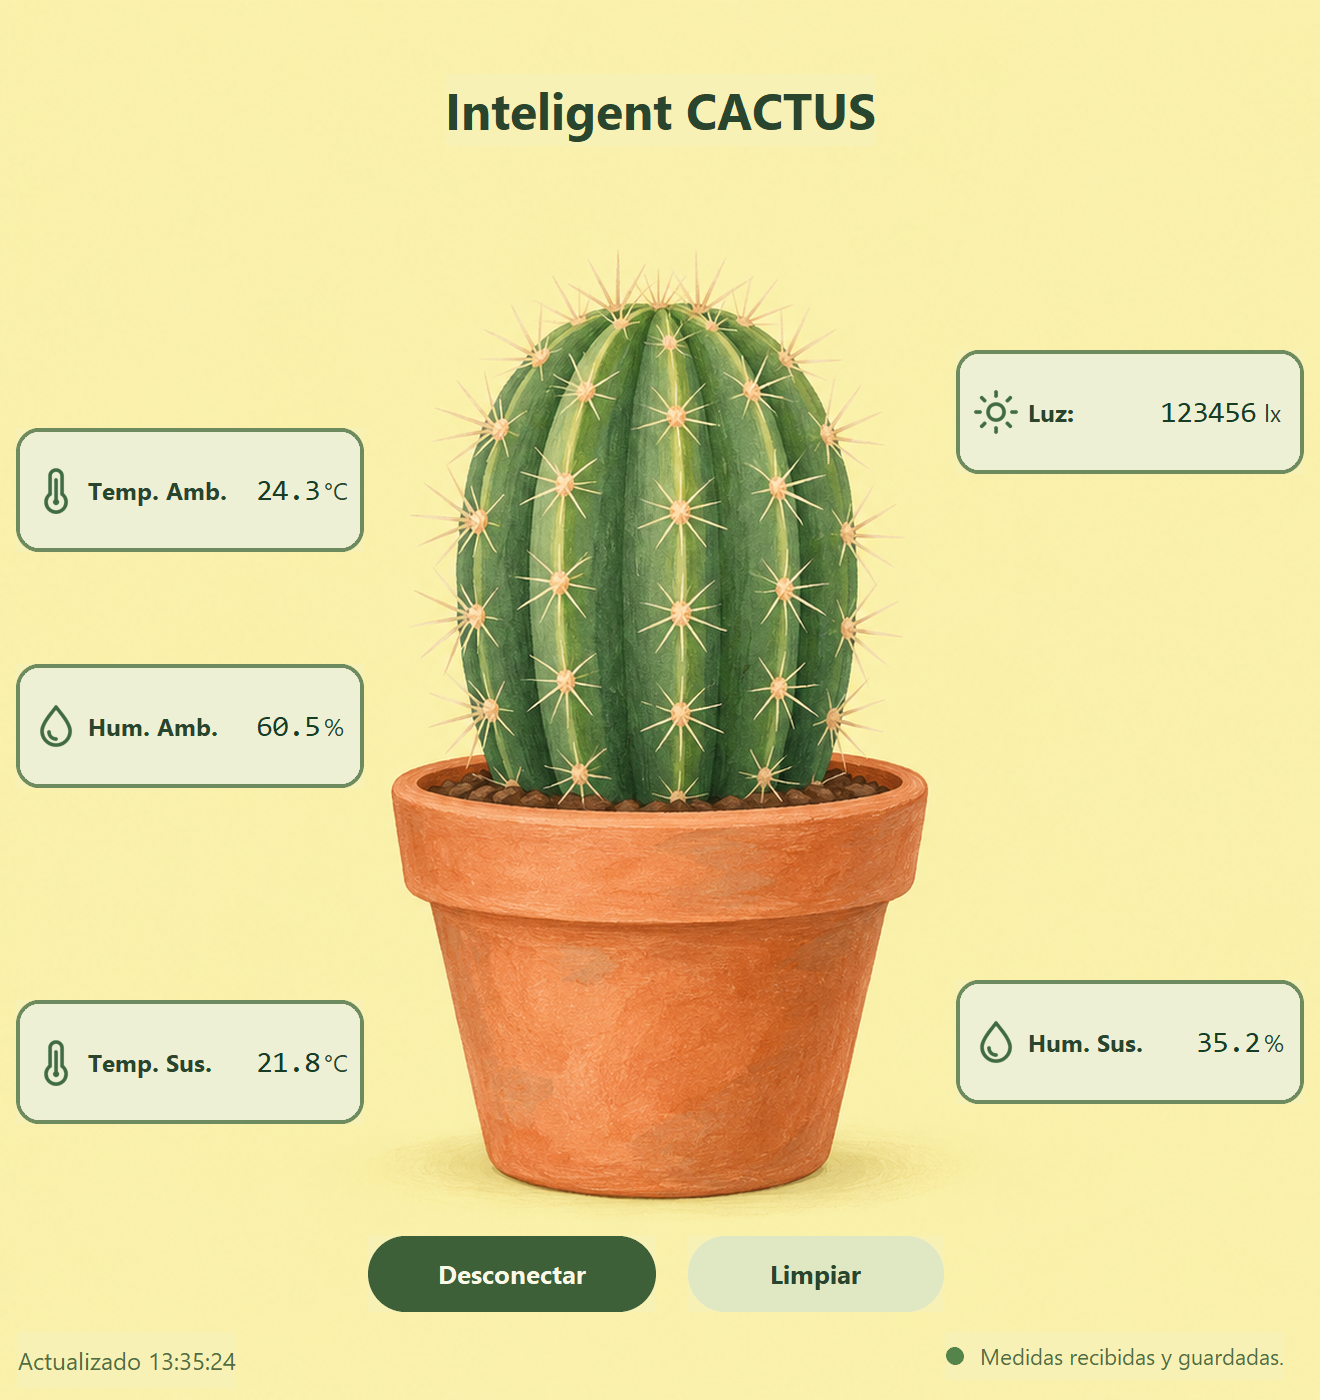
Una aplicación para seguir las condiciones de un cactus, recibir sus medidas por Wi-Fi y guardarlas para consultarlas después.
Software · Telemetría
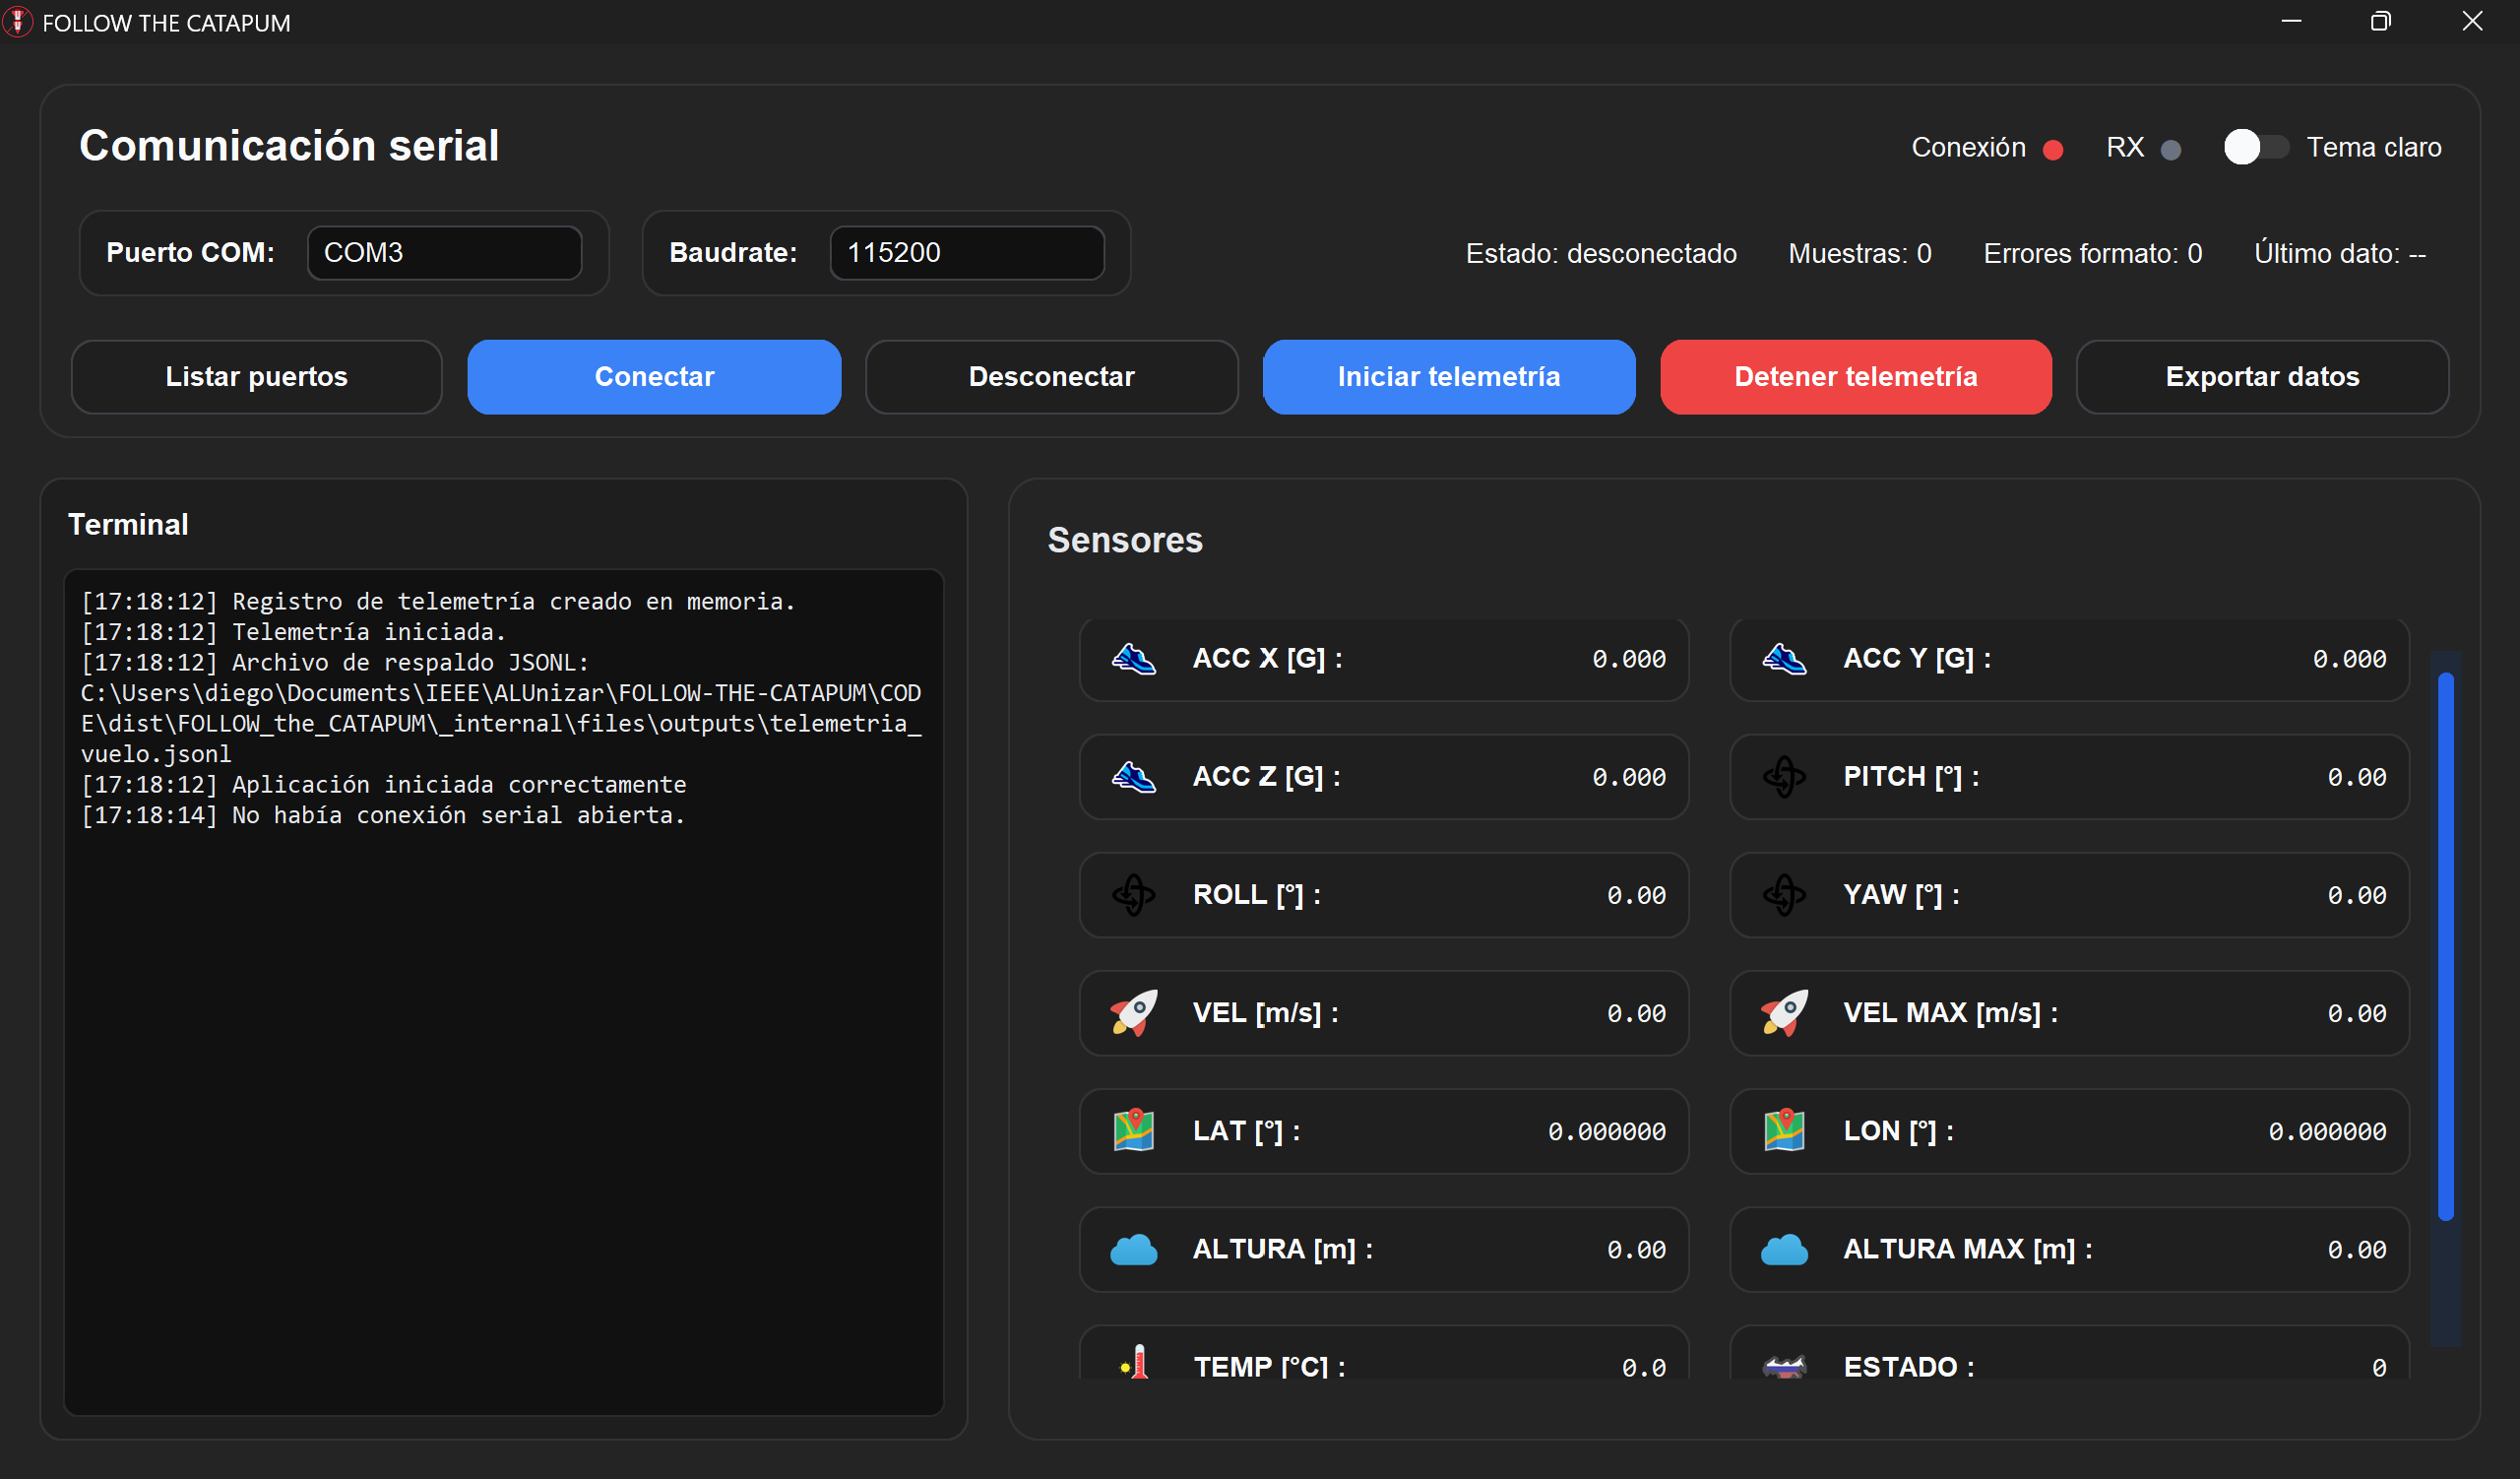
Telemetría de cohetes desde tierra: visualización de sensores, registro de muestras y exportación de datos.
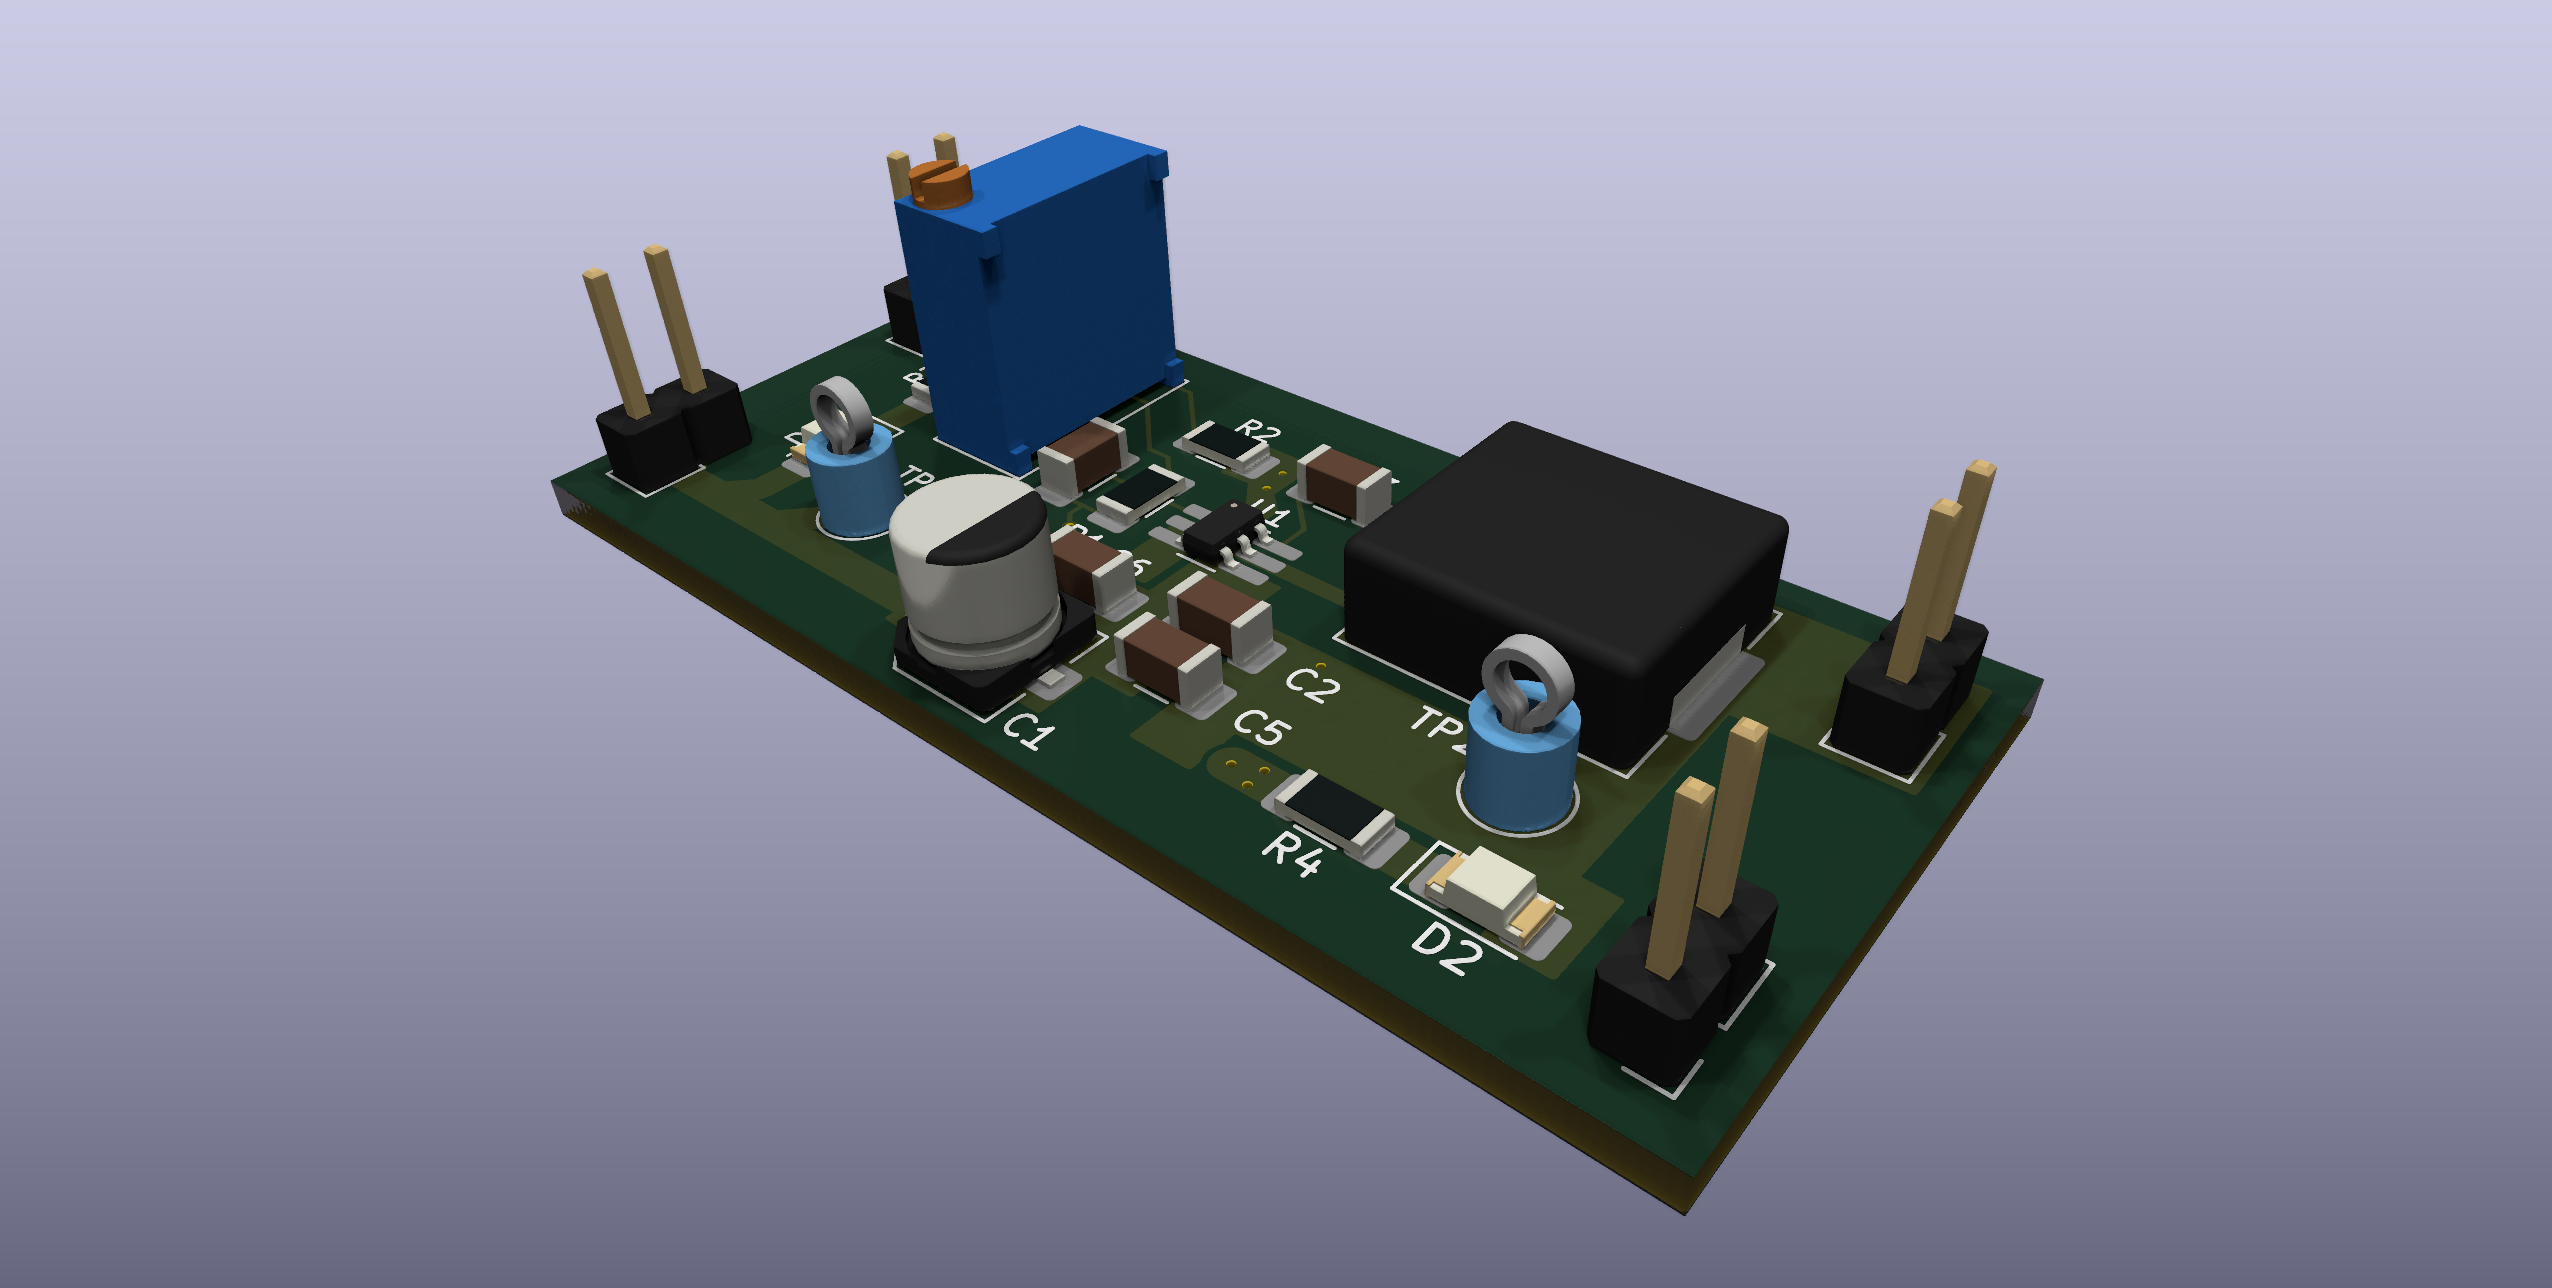
Electrónica · KiCad
Un convertidor DC-DC ajustable y compacto. Un proyecto para explorar el diseño de fuentes de alimentación propias.
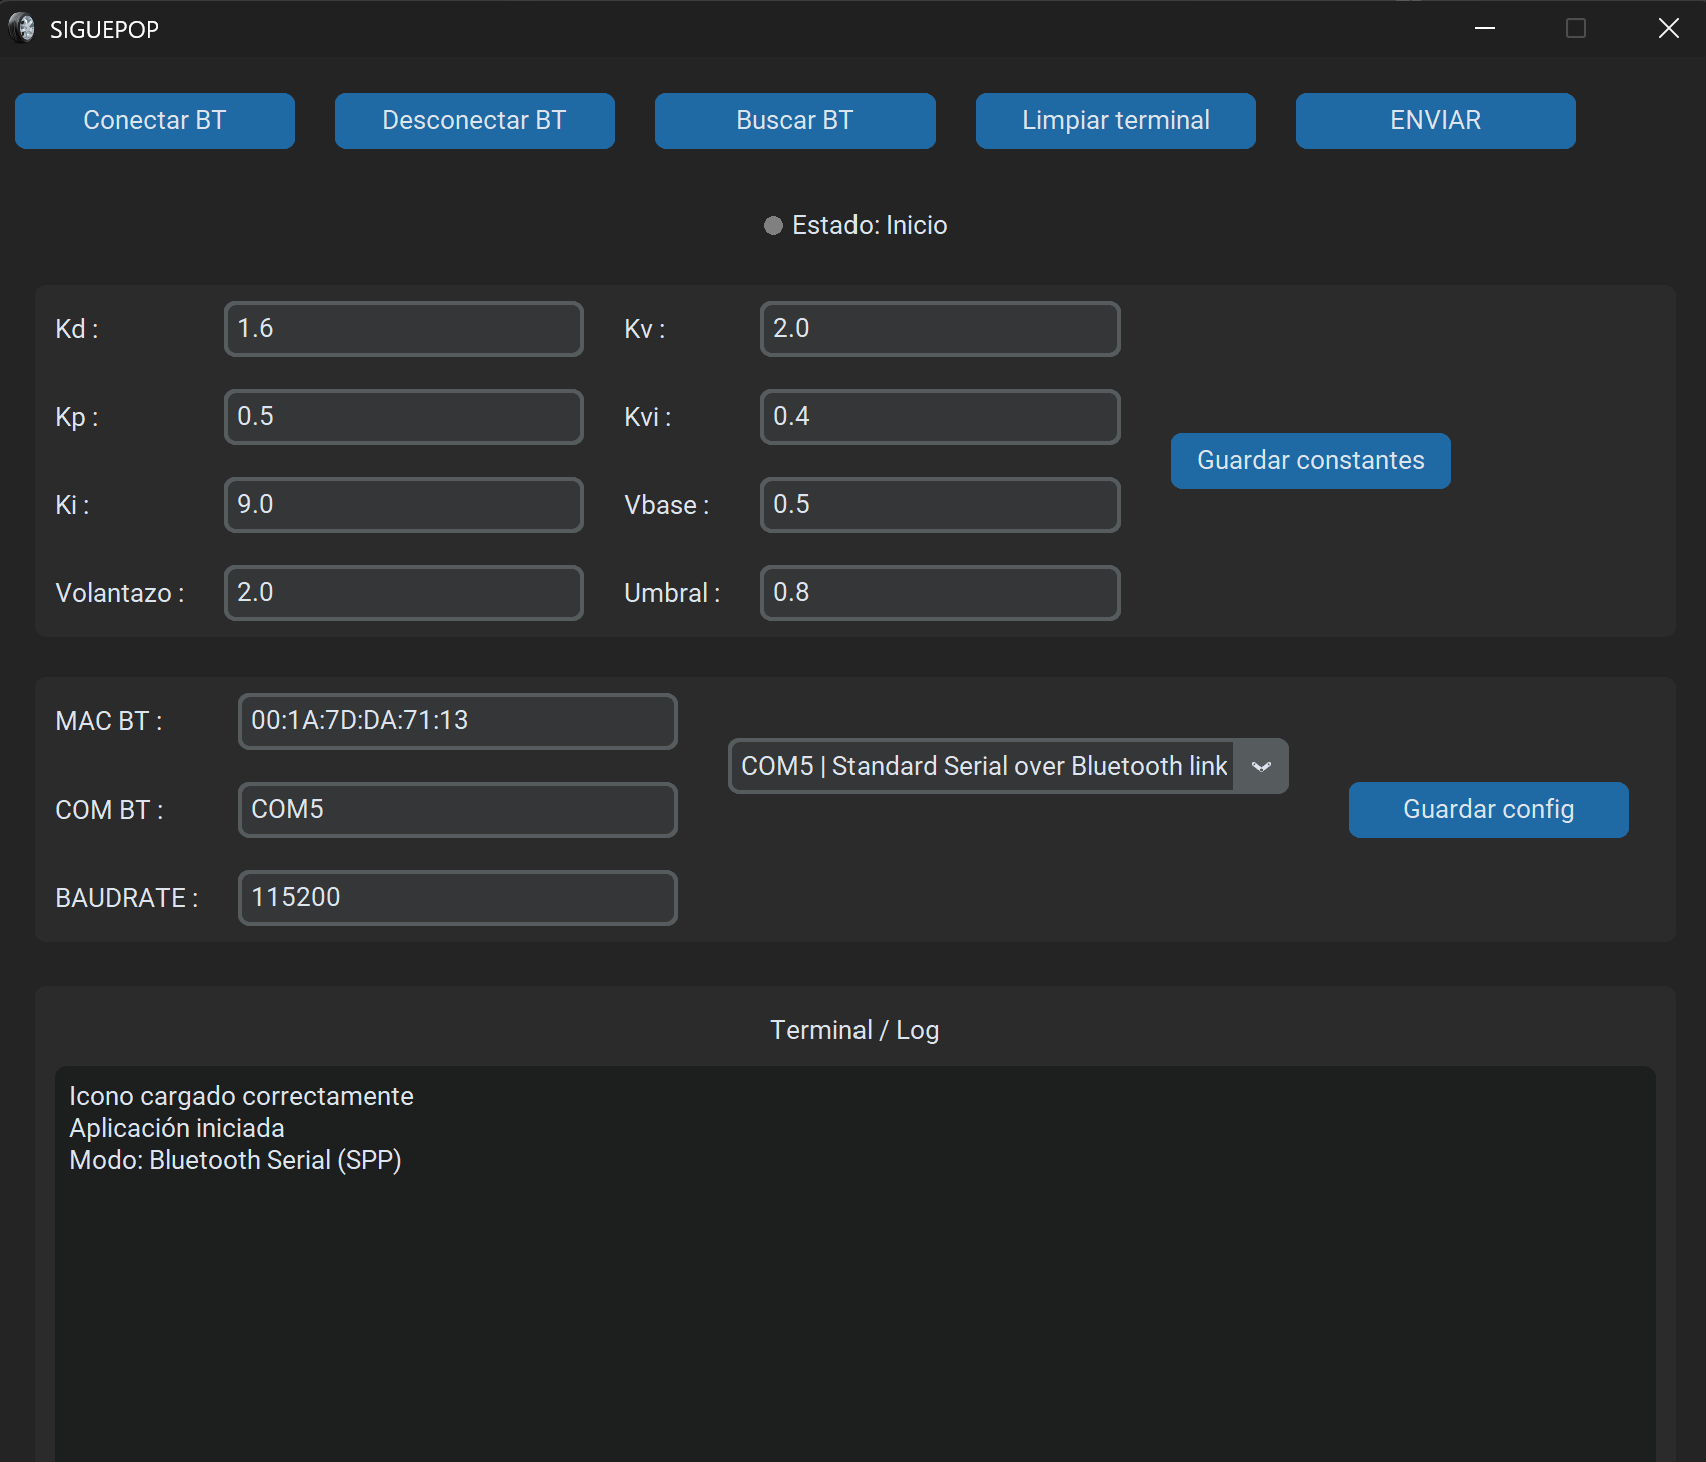
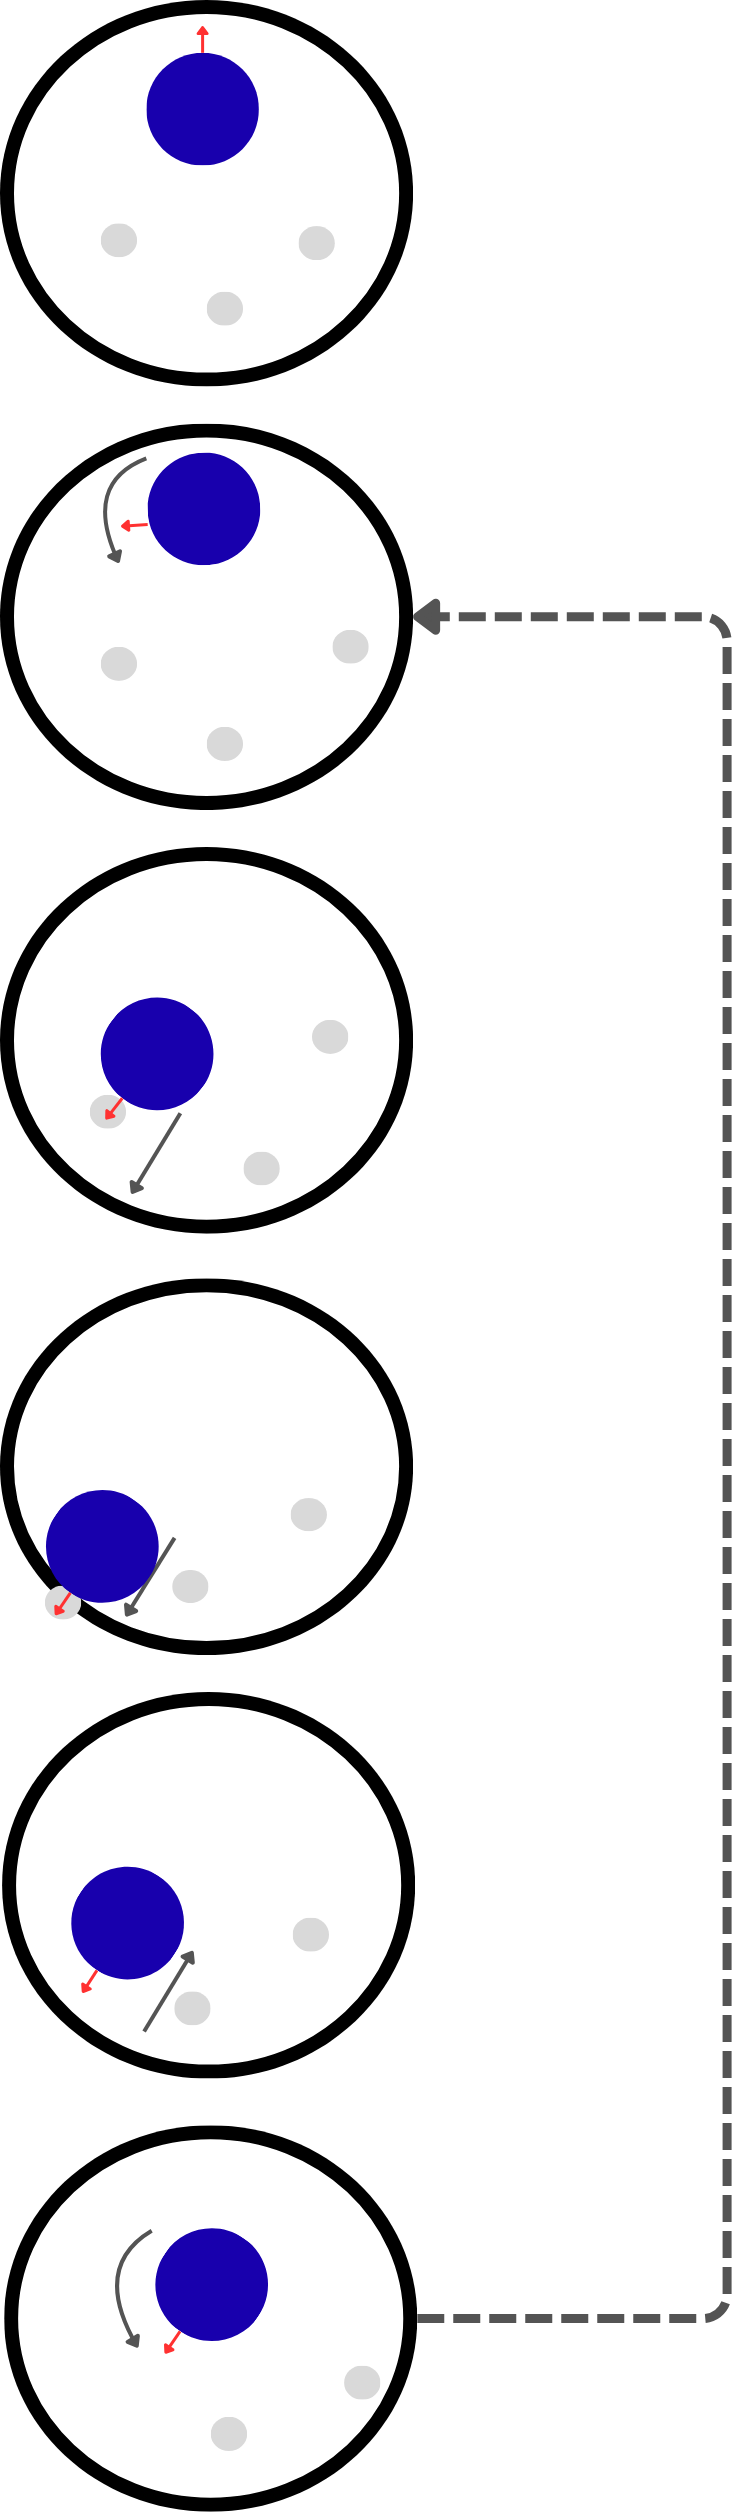
Robótica · Control · ESP32
La estrategia de búsqueda, apuntado y ataque de nuestro robot para el ASTI Robotics Challenge X.
Con Carlos Ríos, Martín Rincón y Sergio Toro.